

AI エージェントに身体を。自分のコードで動かす 6 本脚の卓上 AI ロボット、Palmimo DevKit の開発者向けドキュメントです。
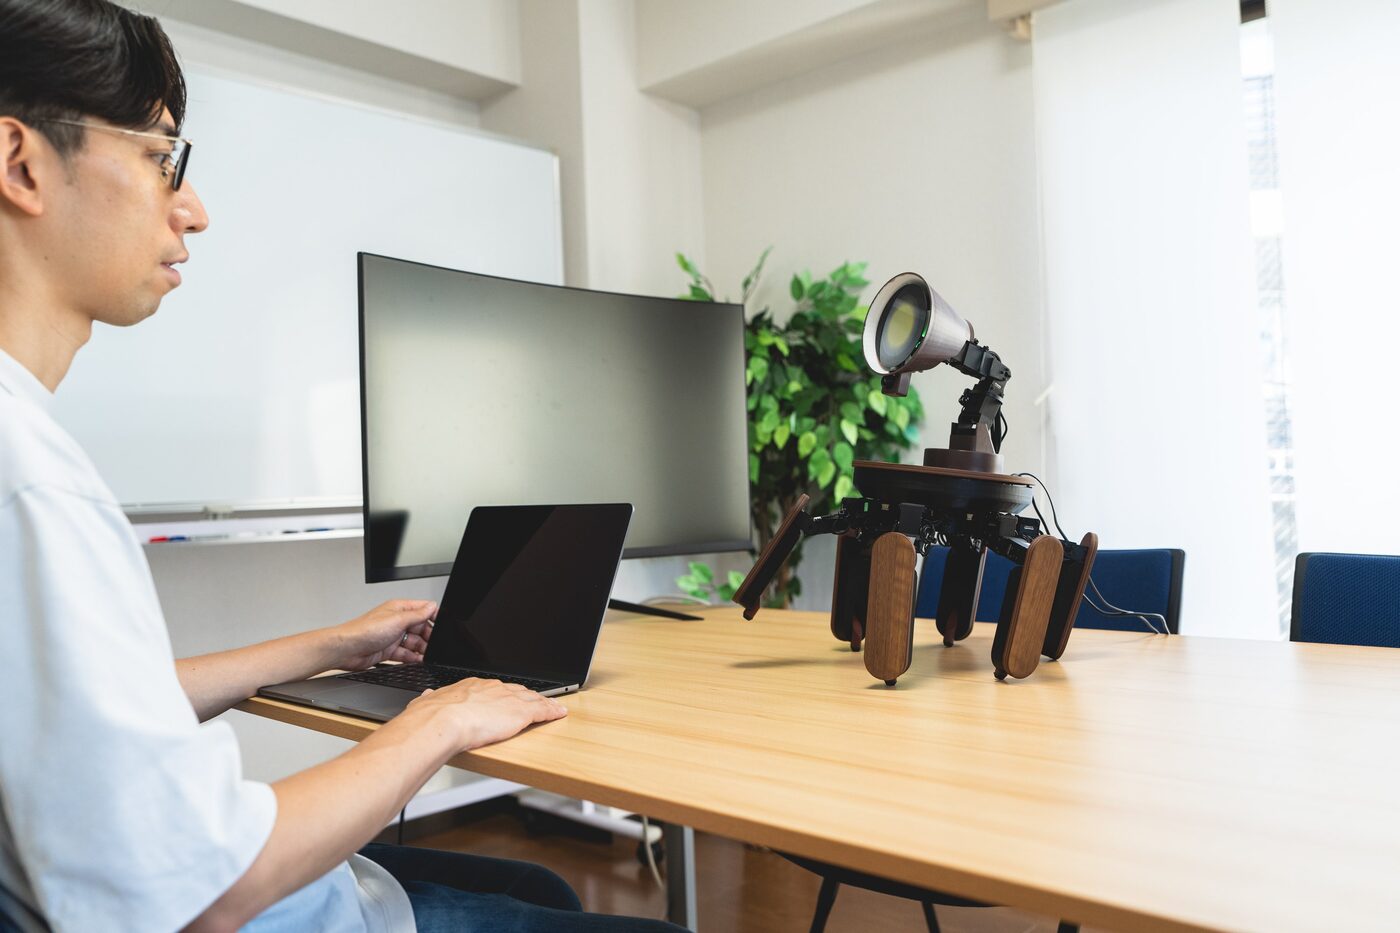
Palmimo DevKit は AI エージェントに身体を与えます。自分のコードで動かせる、カスタマイズ可能な汎用 AI ロボットです。組み立てとテストを済ませた状態でお届けします。Palmimo は 6 本脚のデスクトップコンパニオンロボットです。脚の 18 個のサーボがトライポッド歩容で歩かせ、サーボで動く首が丸いフェイスディスプレイの向きを変え、小さな表情エンジンが表情を作ります。カメラ、マイク、スピーカーも備え、SDK はどれも同じ方法でロボットに提供します。そのため、下のロボットは指示に応じて表情を変え、見えているものを表示し、録音します。
マイク
3D モデルの表示には JavaScript が必要です。上の写真は同じロボットです。
ドラッグで回転、スクロールでズームします。Python プロンプトからこのロボットを動かせます。そこで実行した操作を、ここでロボットが行います。
待機中
from palmimo_sdk import NeckYawDegrees, Palmimo
from stage_bridge import StageCamera, StageDisplay, StageMic
robot = Palmimo(camera=StageCamera(), display=StageDisplay(), mic=StageMic())
robot.connect()
# 実行済み -- 実際の palmimo_sdk を使い、このページがカメラ、ディスプレイ、マイクの代わりになります。
1 つのモーションエンジン(I/O を含まない、歩容と逆運動学の純粋な計算)が、交換可能なフロントエンドである palmimo_sdk Python API とサンプルのエージェントアプリを通じてロボットを動かします。どのモーションもサーボに届く前に、ハードウェアを接続しないドライランで計算できます。
トライポッド A とトライポッド B は逆位相です。3 本の脚が支えている間に、残りの 3 本が遊脚になります。
動かしてみる
Section titled “動かしてみる”まだロボットがなくても大丈夫です。どのモーションもハードウェアなしで計算できるので、どこからでも始められます。
制御ホストをセットアップするRaspberry Pi をネットワークに接続し、実行の準備を整えます。
ワークスペースをインストールするuv sync で SDK を同期し、ドライランでモーションを実行します。
頭脳を与える
Section titled “頭脳を与える”MCP 経由で提供するロボットのツールを Claude Code、OpenClaw、その他の MCP クライアントに公開します。
サンプルエージェントSDK のエージェント層で構築した、ウェイクワードエージェントと常時稼働するコンパニオンです。
LeRobot 連携ロボットを遠隔操作し、データセットを記録します。
Python APIPalmimo ファサードの全メソッドです。
モーション全 18 種類のモーションと調整項目です。